机器人激光雷达点云空间建模测绘方案
四足机器人三维激光雷达点云空间建模测绘方案使用背景
数字化转型带动智慧城市、自然资源监测、工程运维、自动驾驶、低空测绘等领域对三维空间数据的需求快速增长。传统测绘以二维数据为主,存在维度单一、作业效率低、环境适应性差、精度受限等短板,难以适配数字孪生、BIM 等新应用。3D 激光雷达成为测绘升级的重要方案,依托主动发射、非接触、厘米级精度、穿透植被、高密度点云等特性突破原有瓶颈。当前硬件国产化、轻量化持续推进,AI 算法与多传感器融合技术不断成熟,SLAM 可支持无 GPS 环境三维重建,数据精度提升至厘米级。在技术成熟、政策引导、下游市场爆发的共同推动下,激光雷达推动空间信息采集从二维走向三维、人工走向自动化,逐步成为支撑数字孪生、自动驾驶等产业的关键空间数据基础设施,为数字经济提供可靠的空间底座。
激光扫描仪
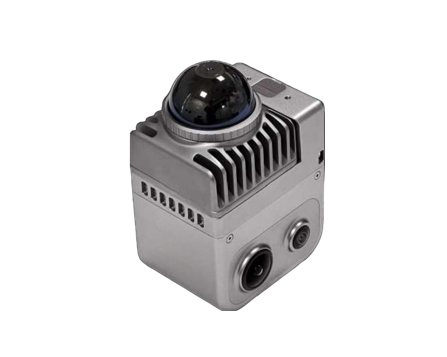
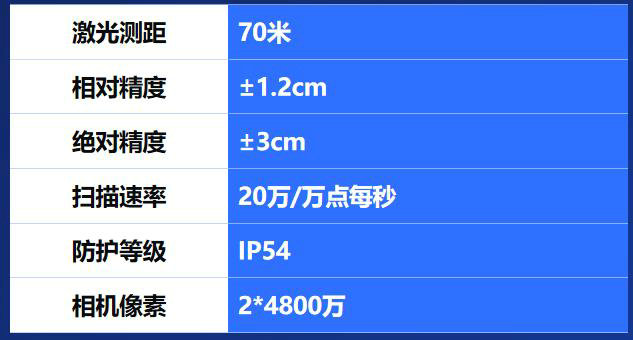
激光扫描仪:技术解析
脉冲发射 发射器向周围环境定向发射高频激光脉冲,作为探测的信号源。
信号反射 激光脉冲在传播路径中遇到物体表面发生漫反射,部分光子返回传感器。
信号接收 高灵敏度探测器捕捉微弱的反射光信号,并将其转换为可处理的电信号。
距离解算 利用光速恒定原理,计算发射与接收的时间差 (ToF),得出目标的精确距离。
三维点云构建 通过内部旋转机构高速扫描,将海量离散的距离点融合为包含三维坐标 (X,Y,Z) 与反射强度的 “点云”,实现对物理世界的高精度数字化复刻。
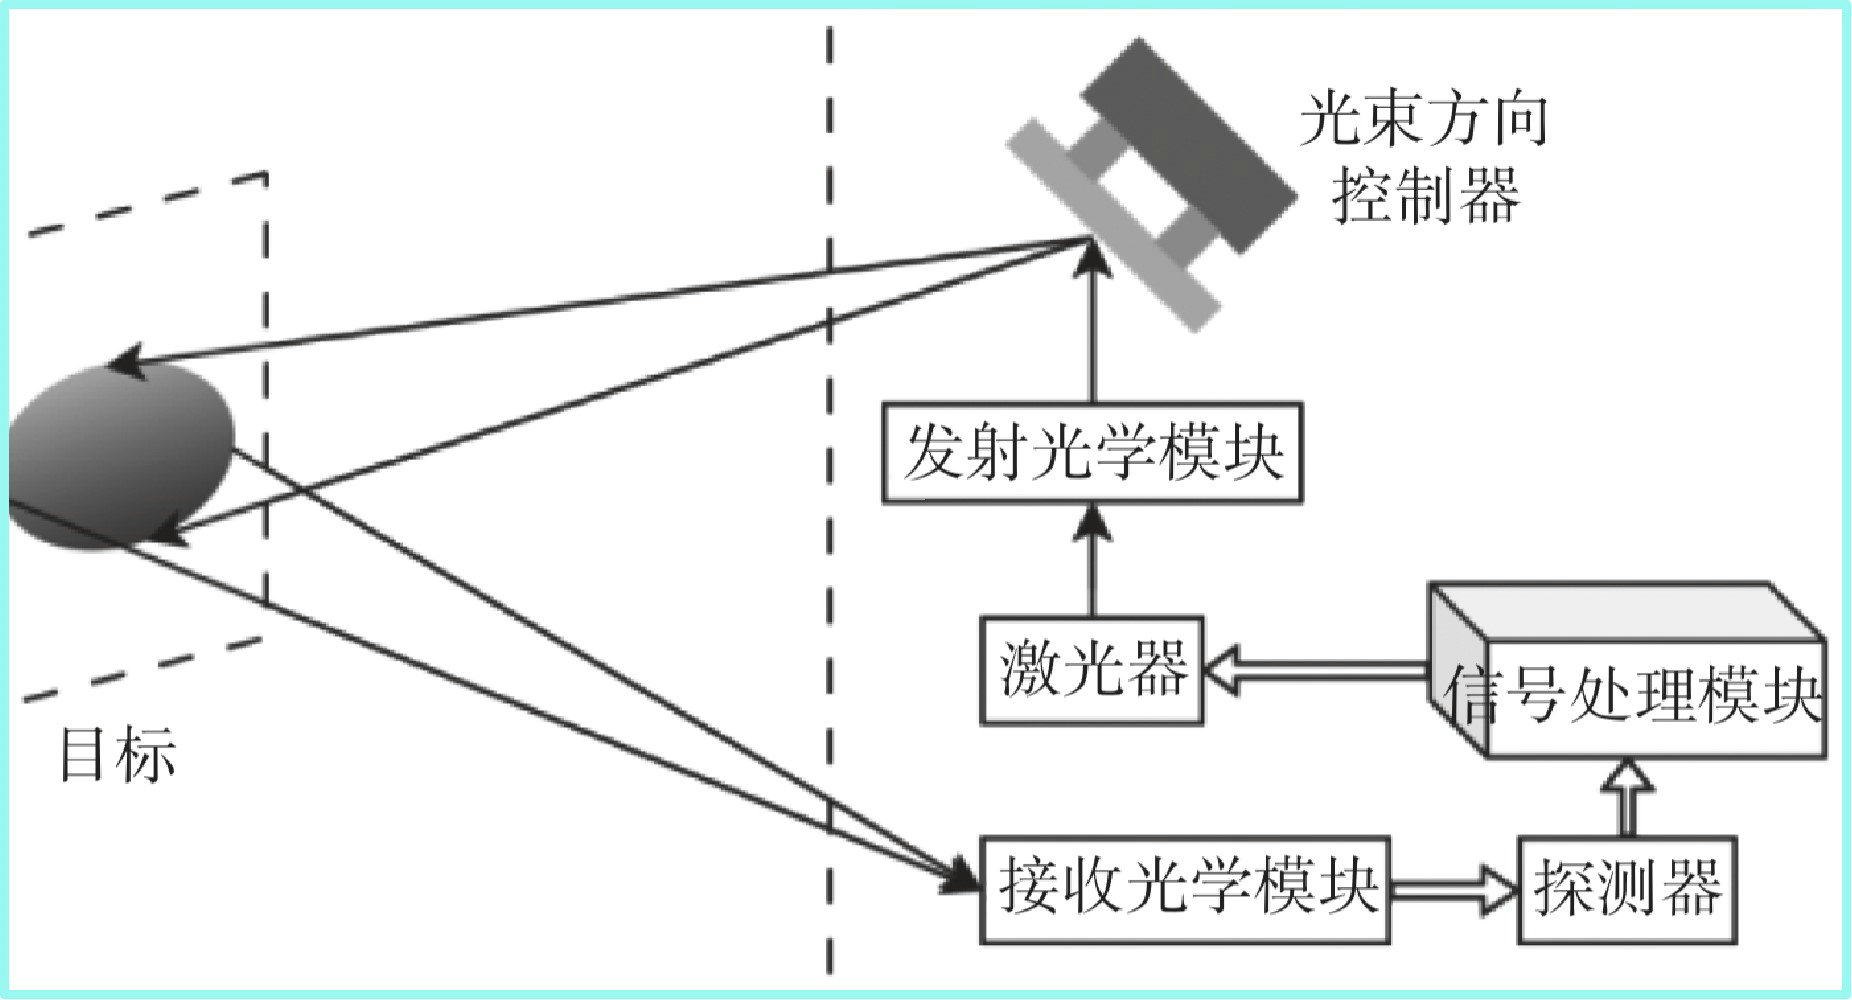
激光扫描仪:核心优势
高精度与高可靠性 直接测量物理距离,精度远高于视觉测距的估算值,且数据输出稳定,为机器狗建图提供了精准、可信赖的基础依据。
不受光照影响 无需依赖环境光源,无论是强光直射、昏暗楼道还是漆黑夜晚,都能稳定采集数据,确保机器狗具备全天候的作业能力。
强大的环境适应性 激光束具备一定的穿透能力,能有效应对雨、雪、雾等恶劣天气,在复杂多变的户外环境中,其鲁棒性显著优于视觉传感器。
生成三维信息 无需复杂的立体视觉匹配与深度计算,可直接输出三维点云数据,大幅降低算法处理的复杂度,让建图过程更直接、高效。
核心结论:激光雷达凭借其高精度、全天候、强鲁棒性和直接三维感知的特性,成为实现机器狗在复杂、动态、光照变化剧烈的真实环境中,进行高精度建图与自主导航的理想传感器方案。
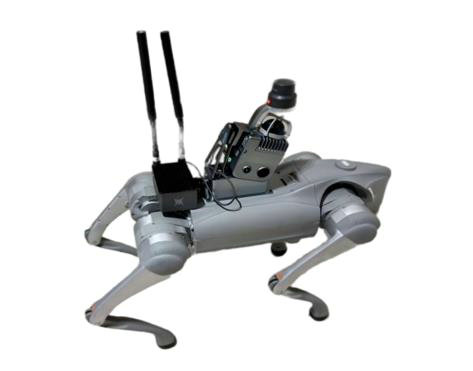
整体解决方案:硬件集成
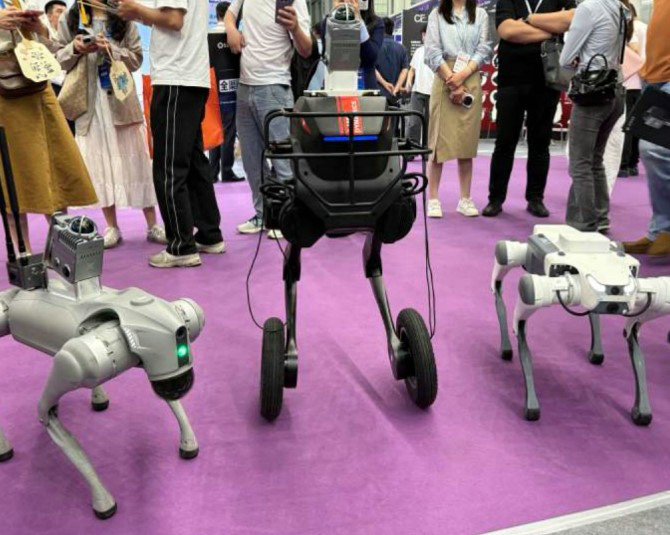
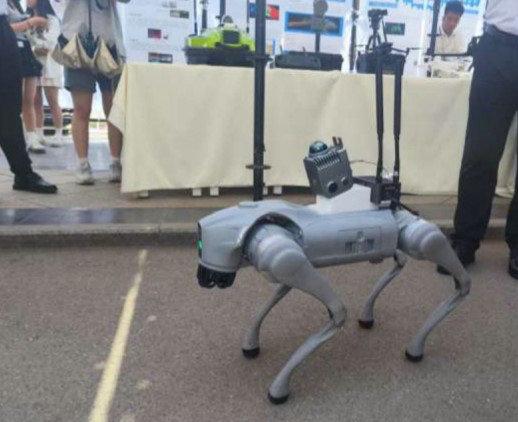
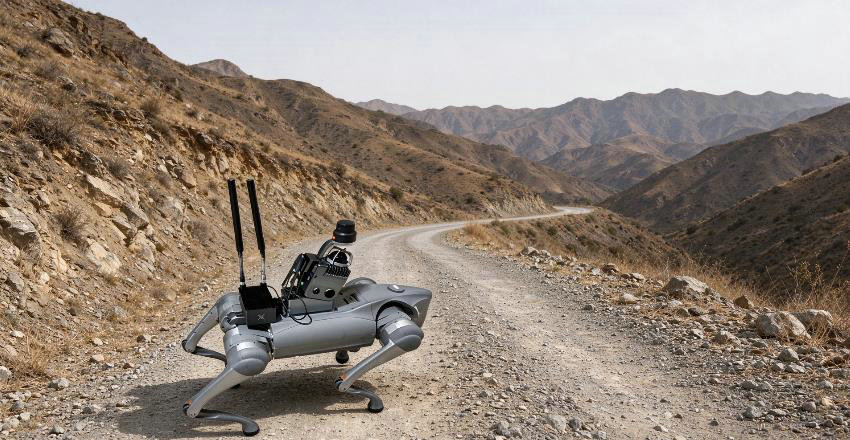
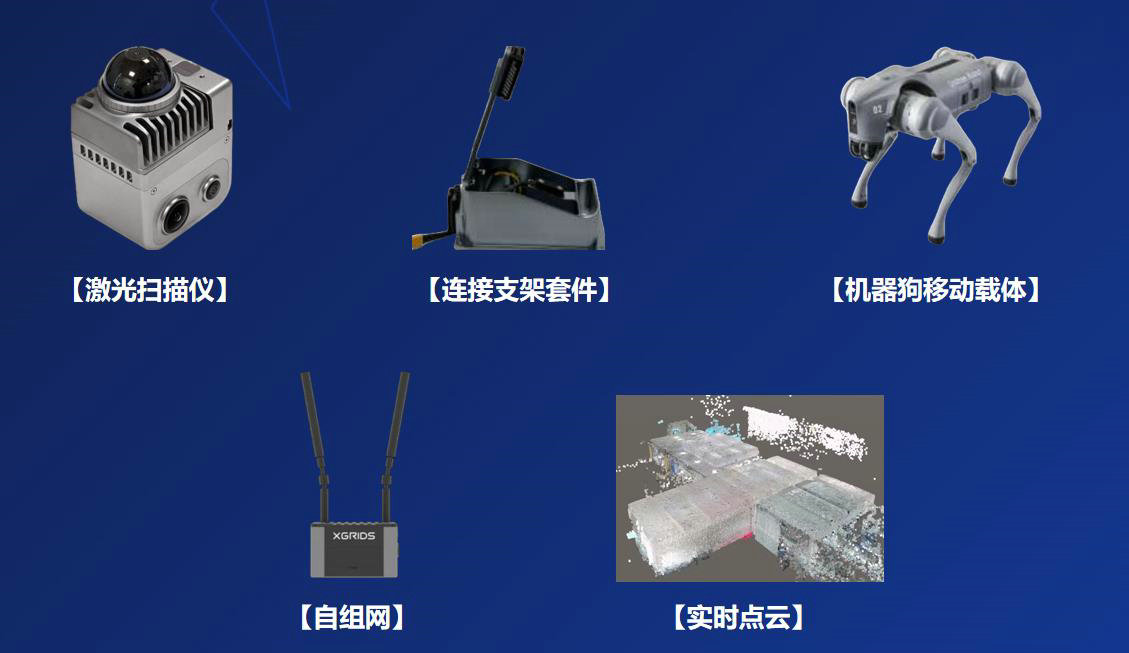
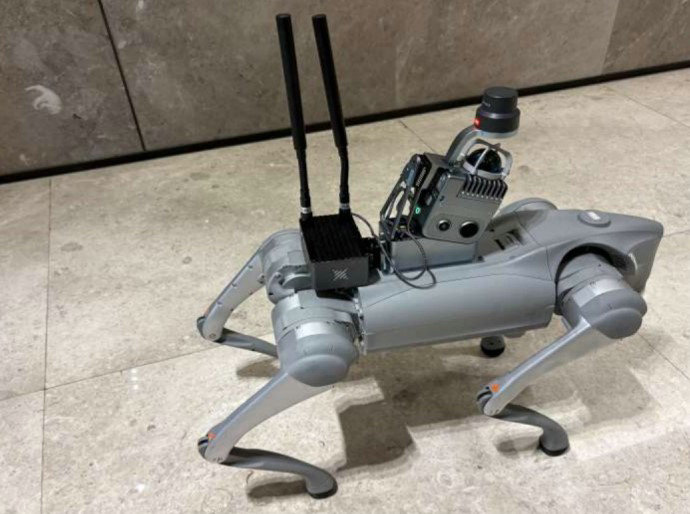
四足机器人本体 以宇树 Go2 为核心,具备 IP67 工业级防护,可跨越 40cm 障碍,适应 - 30℃至 60℃极端环境,提供全地形移动能力。
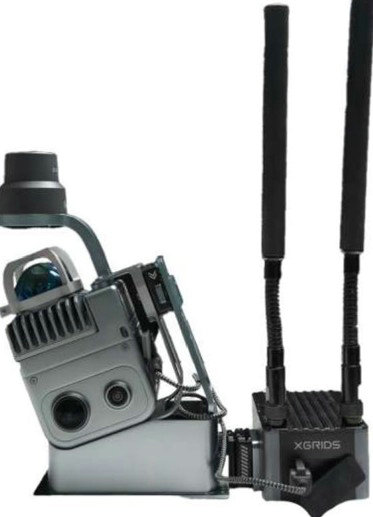
多模态核心传感器 集成 3D 激光雷达提供高密度点云,IMU 实时补偿运动姿态,配合深度 / 视觉相机实现特定物体识别与环境感知。
数据通信传输模块 4G、Wi-Fi、自组网等多种数据传输方式,实现机器人状态、环境点云与视觉数据的低延迟实时回传,支持远程监控与指令下发。
方案软硬件组成
高精度三维建图
实时生成高精度的三维点云地图,精确还原环境的几何结构,为空间数字化、智能导航与场景理解提供坚实的数据基础。
点云地图:环境几何的精准复刻
以三维点云形式完整记录环境的形状、尺寸与空间位置,构建数字化空间的底层基础数据,支撑后续所有分析与应用。
栅格地图:自主导航的路径基石
将三维点云投影至二维平面,生成占用栅格地图,清晰划分可通行区域与障碍物,为路径规划算法提供直观可靠的决策依据。
语义地图:赋予环境的智能理解
结合AI识别技术,为地图中的实体赋予“门、窗、设备”等语义标签,让机器具备环境认知能力,实现更智能的交互与任务执行。
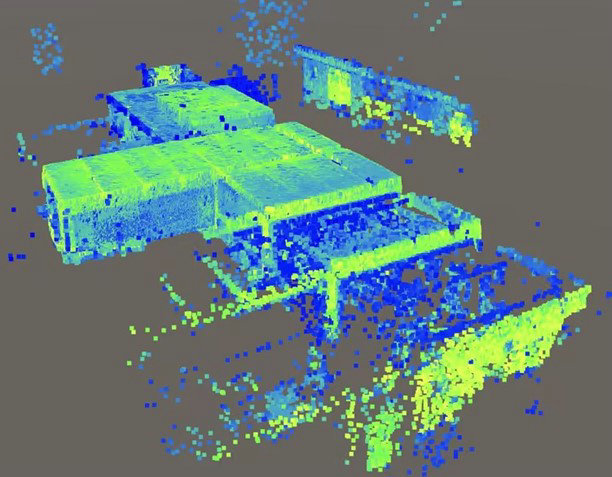
三维点云地图可视化效果,通过彩色编码直观呈现环境地形与物体轮廓,保留毫米级几何细节。
自主导航与精准动态避障
自主定位 在已构建的高精度地图中,通过算法实时解算并确定自身位姿,为后续行动提供精准的位置基准。
智能路径规划 根据预设目标点,系统自动计算出安全、高效且无碰撞的最优行进路线,兼顾运动效率与环境约束。
实时动态避障 利用实时感知的点云与环境数据,在行进中即时识别突发障碍物,并快速重规划路径,确保运动安全。
激光 + 视觉融合 视觉识别仪表读数与特征目标,激光雷达提供精准定位,优势互补实现场景级感知。
激光 + 热成像融合 热成像穿透烟雾锁定生命迹象,激光构建环境地图,为消防救援提供关键决策依据。
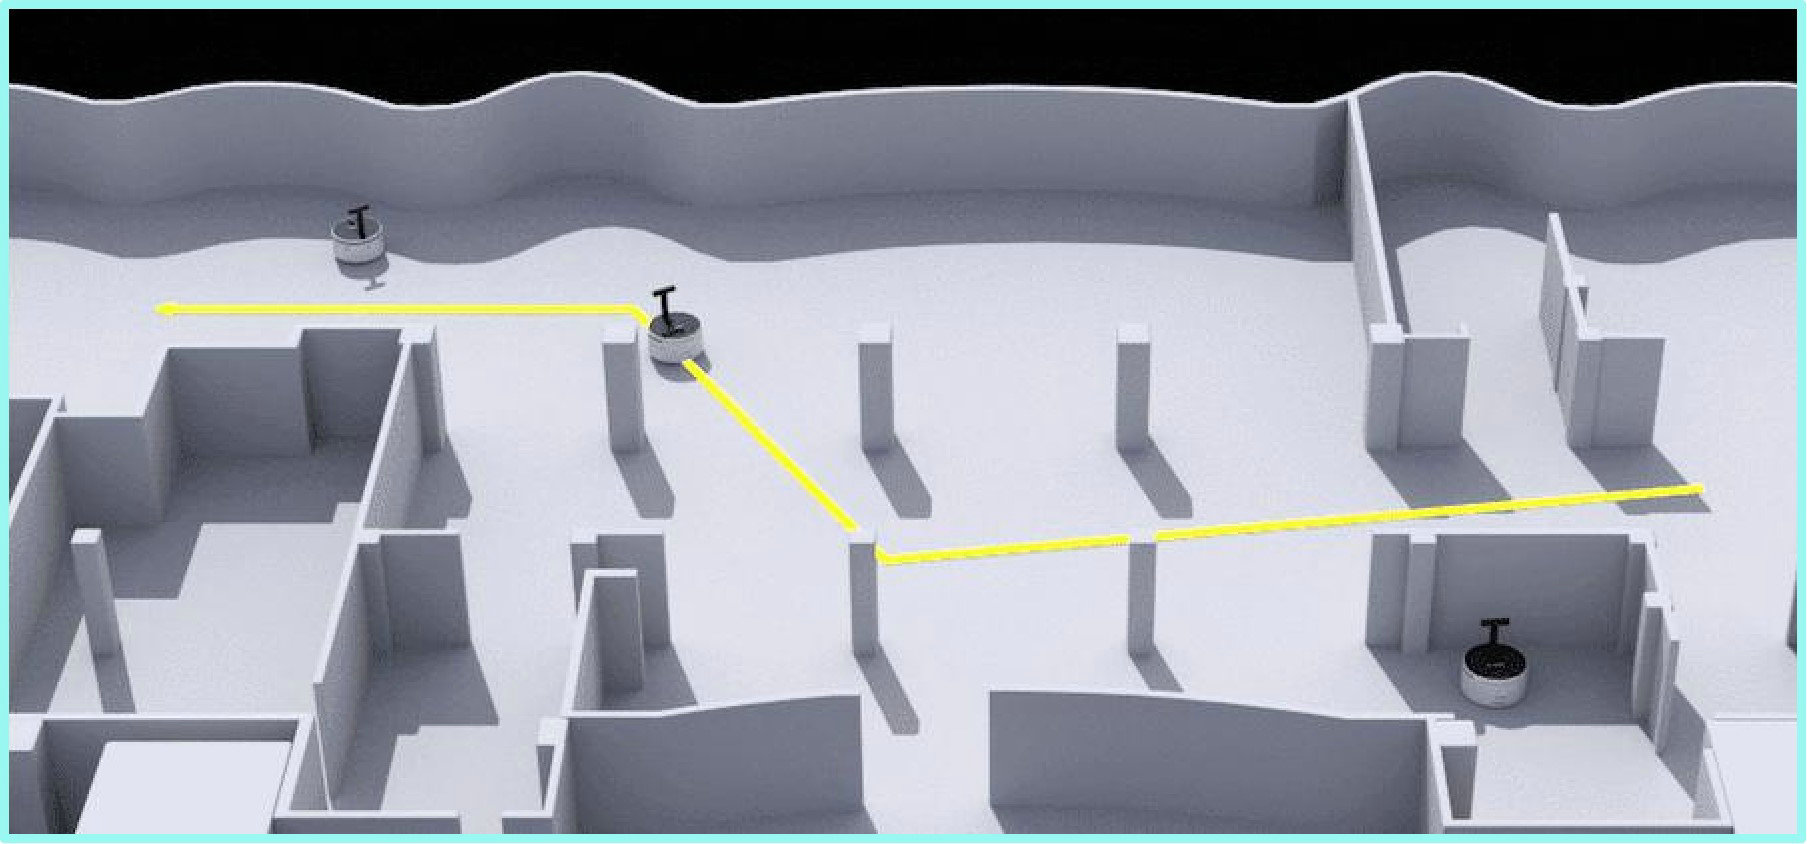
点云实时传输
远程传输功能:
远程启停扫描
点云实时回传
实时轨迹显示
点云实时保存
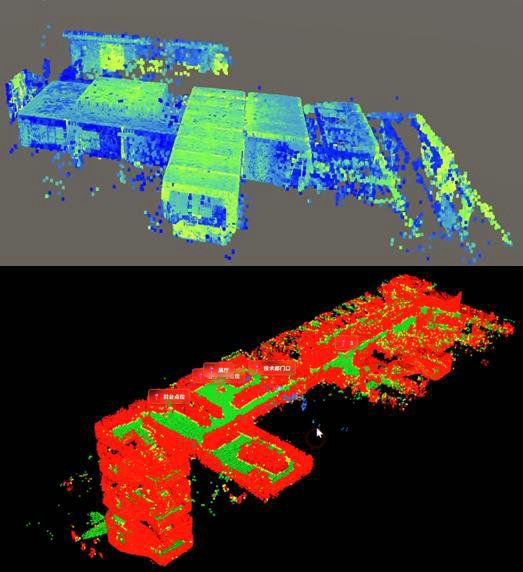
点云实时传输方式
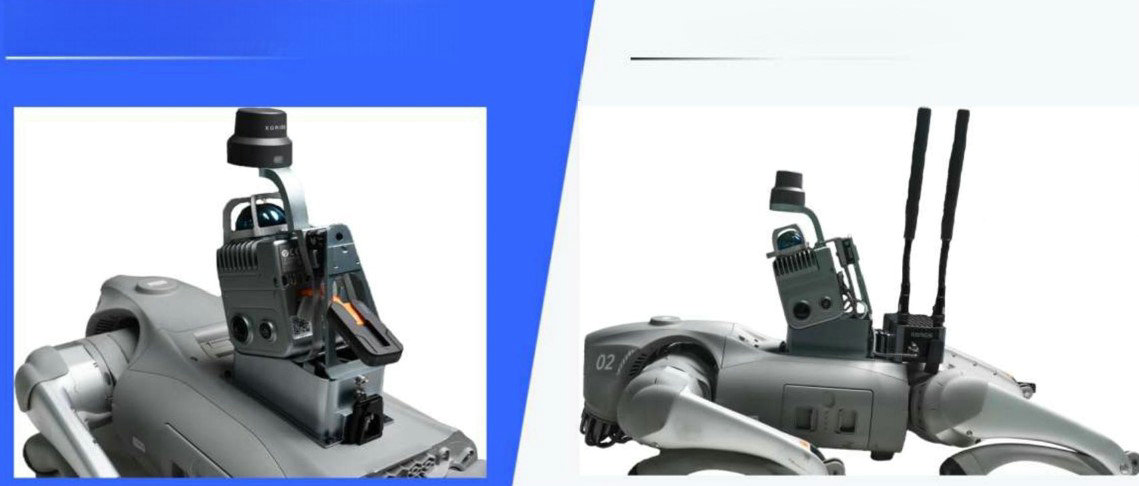
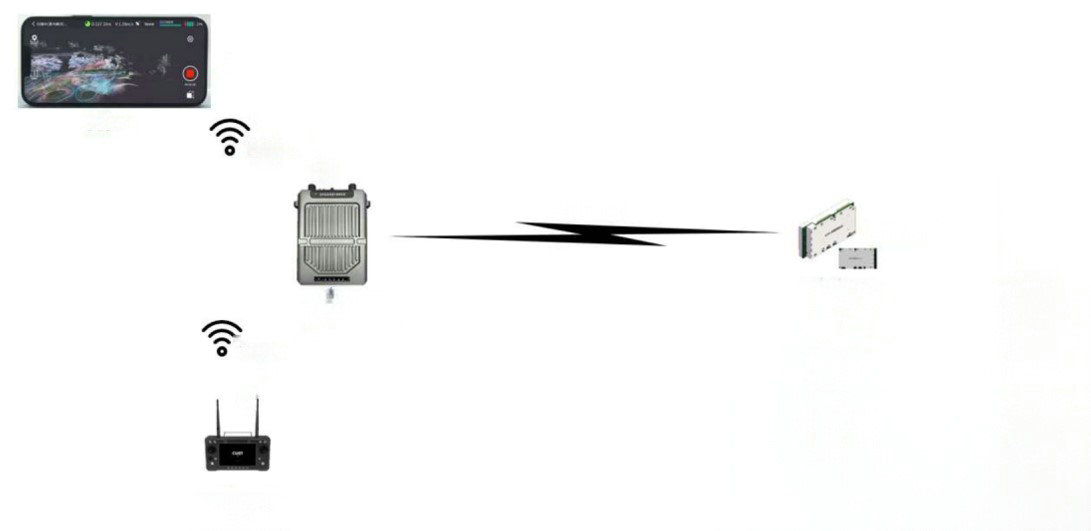
点云实时传输方式?自组网方式
传输距离:无干扰通视10km
频点:1.4Ghz
续航:3h
带宽:最高80Mbps
点云实时传输方式?支持定制图传/机器狗
整体方案优势亮点
数据实时回传、实时渲染
支持4G/10km自组网
快拆设计,3分钟完成拆装
支持点云/13DGS建模
支持远程启、停扫描
可适配不同类型移动机器人
应用场景
地下空间应急勘探
当地下空间发生应急事件时,机器狗搭载三维激光扫描仪进入现场获取三维空间情况,辅助救援指挥决策,保障应急救援人员的安全。
建筑工程测绘
在建筑施工和运维阶段,机器狗可搭载专业传感器进行自动化数据采集,精准辅助BIM(建筑信息模型)的创建、校准与全生命周期管理,有效解决传统人工测绘的痛点,大幅提升工程效率与精度。
场景核心挑战 施工现场环境复杂、遮挡多,传统人工测量不仅效率低、精度差,还存在安全隐患;同时,施工进度与质量需定期核验,依赖人工记录难以实现数据的实时同步与精准回溯。
自主现场扫描 机器狗自主穿梭复杂工况,搭载激光雷达获取高精度三维点云,完整还原建筑细节。
BIM 模型比对 将实测点云与设计模型叠加,自动识别施工偏差,实现隐蔽工程与结构质量的智能核验。
工程进度量化 定期扫描并对比多期点云数据,量化工程完成度,为进度管理和决策提供客观数据支撑。
数字孪生运维 将物理建筑转化为可交互的数字孪生体,实现设施全生命周期的可视化监控与维护管理。
应急灾害救援
极端环境的严峻挑战 灾害现场结构极不稳定,遍布瓦砾、积水与有毒气体;通信中断、光线昏暗,人工侦察风险极高,常规设备难以有效作业。
全域环境侦察 携带激光雷达、热成像仪及多类气体传感器,深入人类无法抵达的高危区域,实时回传现场影像与环境数据。
路径规划与建图 基于 SLAM 技术实时构建废墟内部三维地图,智能分析地形,为救援人员规划最优、最安全的行动路线。
精准生命探测 融合热成像与声音识别技术,穿透障碍物精准定位幸存者位置,大幅缩短救援 “黄金 72 小时” 的搜寻时间。
危险源智能识别 实时监测有毒气体浓度、定位隐蔽火源,评估建筑结构稳定性,提前预警次生灾害,保障救援人员安全。
关键技术支撑:多传感器融合・Mesh 自组网・IP68 高防护等级 以强大的技术底座保障在极端失联、恶劣环境下的持续作业能力。
工业园区巡检
在变电站、发电厂、化工厂等复杂工业环境中,机器狗可精准替代人工执行例行巡检任务,有效规避高危风险,同时实现巡检流程的标准化与智能化。
场景挑战:复杂环境与高危隐患 设备分布零散,需跨越楼梯、平台等障碍;部分区域存在高压、高温等风险,人工巡检效率低且易发生事故。
自主建图 自动扫描环境,构建高精度三维地图,为路径规划提供基础。
任务设定 在地图上预设关键巡检点位与最优路径,实现全流程自动化执行。
智能感知 搭载双光云台相机,精准读取仪表、监测温度,自动识别异常状况。
实时回传 通过 5G 网络将采集数据实时同步至后台,实现远程监控与分析。
应用实证:国网江苏镇江变电站 利用四足机器人开展局部放电检测与仪表读取,成功替代人工完成高危区域巡检,累计节省 30% 的人力成本,大幅提升作业安全性。
隧道坍塌、毒气泄露、高温等高危场景
场景需求
发生隧道/矿道坍塌、危化品工厂火灾/爆炸等应急事件时,快速安全地采集高危场景信息,为救援指挥决策提供依据。
核心痛点
隧道坍塌、毒气泄露等场景,救援人员进入安全风险极高
传统侦察方式主要是相相机采集,信息碎片化、不直观、缺乏三维空间尺寸信息。
宣传演示