智慧矿山四足机器狗智能巡检解决方案
智慧矿山机器狗智能巡检解决方案使用背景
矿山传统巡检模式正面临多重现实困境,一线巡检人员招工难、流失率高,人力成本持续上涨,高陡边坡等区域人工巡检风险高,监测质量依赖人员经验,稳定性不足。矿山普遍存在数据管理混乱的问题,纸质记录容易丢失,各业务系统相互独立形成数据孤岛,数据难以互通融合,无法支撑科学的预防性决策。同时固定监控点位有限,巷道与大范围区域存在监测盲区,难以捕捉动态隐患。在国家大力推进矿山智能化、要求危险繁重岗位机器人替代的政策导向下,行业亟需新方案破局。四足巡检机器狗可替代人工进入高危区域作业,完成全域动态感知,打通数据壁垒,实现减人、增安、提效、创值,助力构建安全可控的现代化智慧矿山体系。
方案整体概述
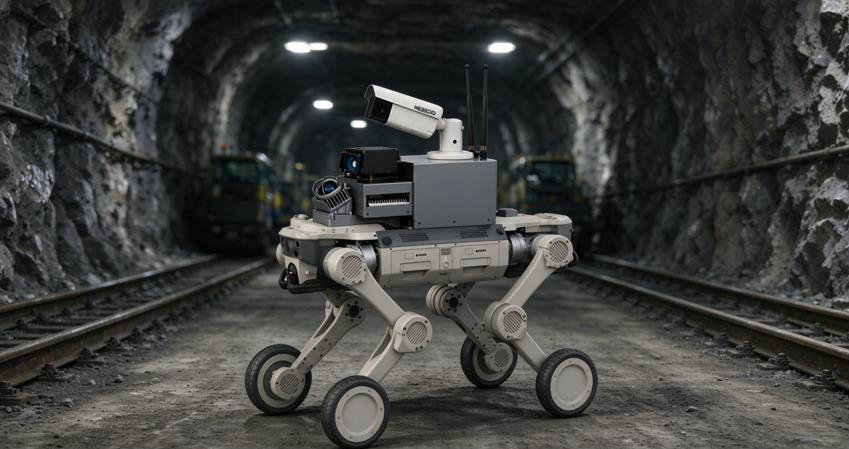
以铜锤M1 四足机器狗为核心移动载体,构建 "空地一体、人机协同、智能感知、快速响应" 的矿山智能巡检体系。通过搭载多类型载荷,融合 AI 视觉识别、环境感知、远程指挥等技术,实现全天候、全覆盖、智能化巡逻防控,全面提升矿山的智能化、无人化巡检水平。
感知层实现全域信息采集,以铜锤 M1 四足机器人为核心载体,搭载双光云台、激光雷达、气体传感器及机械臂等任务载荷,完成多维信息采集与精准交互;
认知层实现 AI 智能研判预警,融合边缘计算 AI 模块与云端 AI 算法平台,对采集的数据开展实时清洗、分析、目标识别与风险预警,把原始数据转化成高价值情报信息;
决策与行动层搭建后端指挥调度闭环,依托后端指挥调度平台接收预警信息开展态势研判,远程操控机器人执行任务,同时联动地面警力与应急资源,形成 “研判 - 调度 - 处置” 的完整闭环。
智能巡检体系
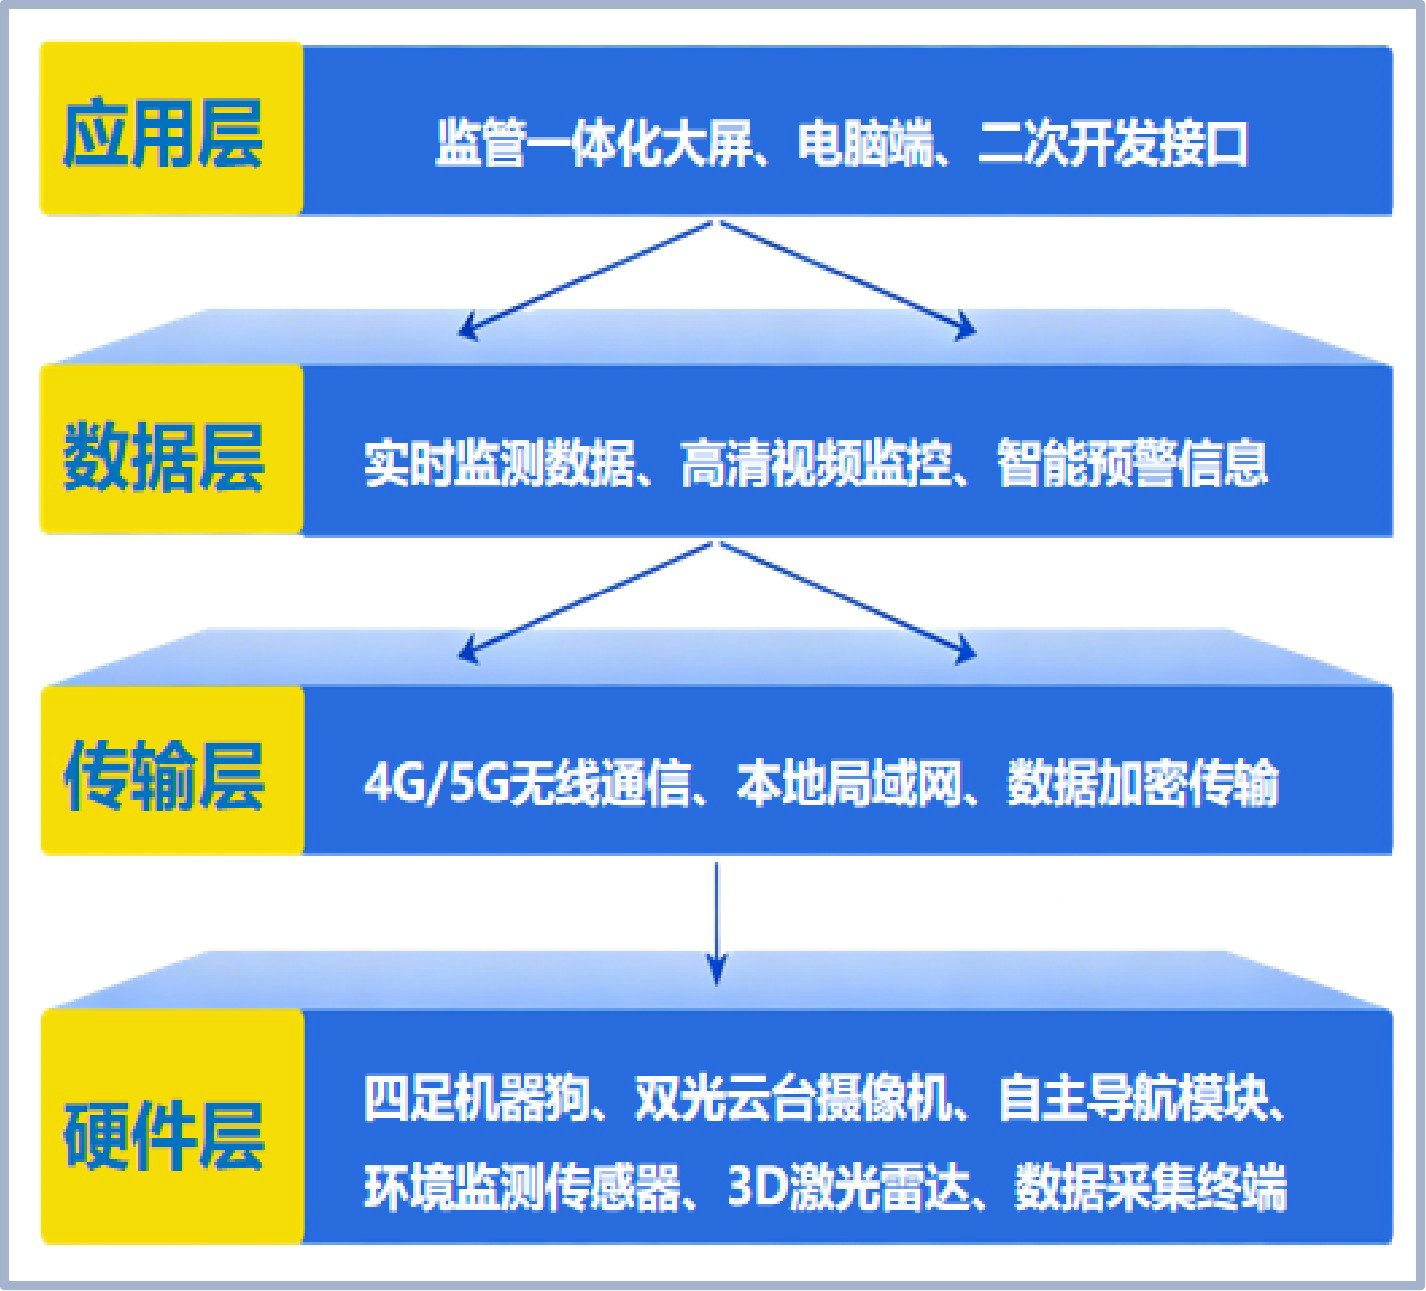
本方案的核心理念是构建 “感知 - 分析 - 预警 - 处置” 闭环的智能化安全管理体系,实现从 “被动防御” 向 “主动防控”、从 “经验驱动” 向 “数据驱动” 的数字化与智能化升级;体系建设目标为覆盖全周期,打造全域化、智能化的无人巡检模式,彻底破解传统人工巡检效率低、风险高的难题。依托四足机器人完成环境智能感知、全域地形适应、安全隐患排查、风险应急管控,通过 4G/5G 将数据传输至具身智能巡检管控平台,平台可实现多模态数据采集、AI 智能识别、安全预警推送、任务智能调度以及风险闭环管控。
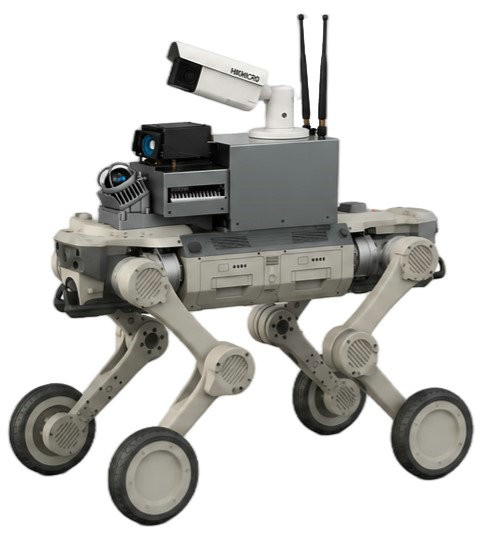
铜锤M1四足机器狗
全地形通过能力
自带抗冲击、抗扰动、跌倒自恢复、动态自适应等能力,可自主适应各类地形路况。
高负载轻体型
自重轻、负载大、防护强、运动灵活稳定等优势。
动力强劲性能卓越
45°斜坡行走能力,80cm垂直越障能力,可连续攀爬各类台阶,负载高达30kg。
IP67极端环境适应
+-20°C至55°C稳定工作,能够适应各种复杂环境。
自主充电与长效续航
空载续航5小时,支持双电池热插拔与自主回充技术,实现24小时无人值守的持续巡逻任务。
智能感知与自主导航
配备视觉、激光、超声、惯导等感知传感功能,支持环境预检、自主导航、目标识别。
三维激光测绘雷达
可实时生成高精度的三维点云地图,精确还原环境的几何结构。它凭借高精度、全天候、强鲁棒性和直接三维感知的特性,是机器狗在复杂、动态、光照变化剧烈的真实环境中,开展高精度建图与自主导航的理想传感器方案。
点云地图:环境几何的精准复刻:以三维点云形式完整记录环境的形状、尺寸与空间位置,构建数字化空间的底层基础数据,支撑后续所有分析与应用。
栅格地图:自主导航的路径基石:将三维点云投影至二维平面,生成占用栅格地图,清晰划分可通行区域与障碍物,为路径规划算法提供直观可靠的决策依据。
语义地图:赋予环境的智能理解:结合AI识别技术,为地图中的实体赋予"门、窗、设备"等语义标签,让机器具备环境认知能力,实现更智能的交互与任务执行。
参数指标:激光测距70米,相对精度±1.2cm,绝对精度±3cm,扫描速率20万/万点每秒,防护等级IP54,相机像素2*4800万。
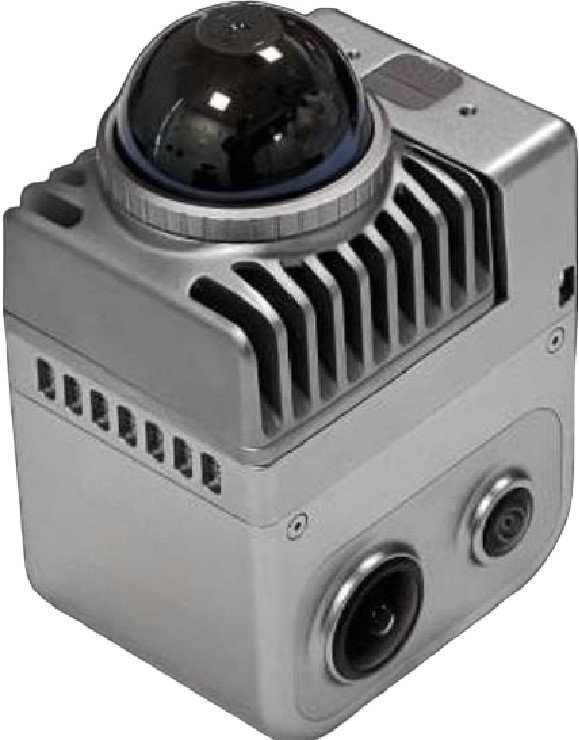
AI视觉识别算法终端、双光云台摄像机
替代人眼,实现设备状态智能检测。
设备搭载高清可见光与红外热成像双模组摄像头,可全方位替代人艮,对机械设备及周边环境进行7x24小时的高精度状态检测与风险预警。
仪表读数识别:自动识别压力表、温度计等仪表数值,识别准确率达90%以上,避免人工读数误差。
设备缺陷识别:识别机械设备腐蚀、破损、管道破损、机械异常等结构性缺陷。
运行状态识别:精准判断设备阀门开关状态、传送带故障、机械设备异响等。
外部环境风险识别:实时监测非法区域入侵、未戴安全帽、抽烟等安全隐患。
红外热成像检测:捕捉管道/设备异常温度分布,快速定位气体泄漏或电气故障点。
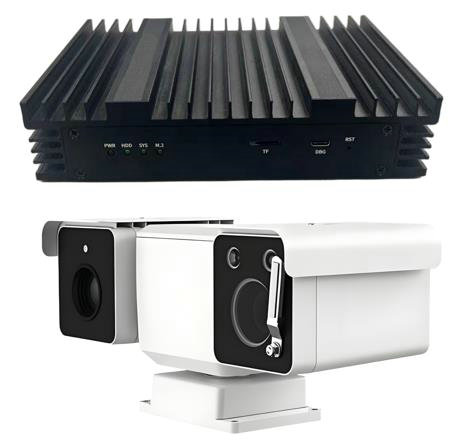
多合一气体监测模组
实现全方位的环境智能感知与气体监测。
灵活配置,全面监测:支持定制灵活组合检测参数,满足多样化场景的监测需求。可检测硫化氢、氨气、氯化氢、氯气、氮氧化物等
有毒有害气体,以及PM2.5、PM10、一氧化碳、二氧化硫、二氧化氮、臭氧等空气质量参数。
高精度、高灵敏:采用进口高精度传感器,检测精度可达2%FS,分辨率达ppb级,确保不错过任何细微的气体变化。
快速响应实时捕捉:在动态巡检过程中实时捕捉气体浓度变化,为现场快速决策提供可靠的数据支撑。
微型化与低功耗:专为移动巡检场景设计,体积小巧、功耗低,适配机器狗集成,延长户外作业续航时间。
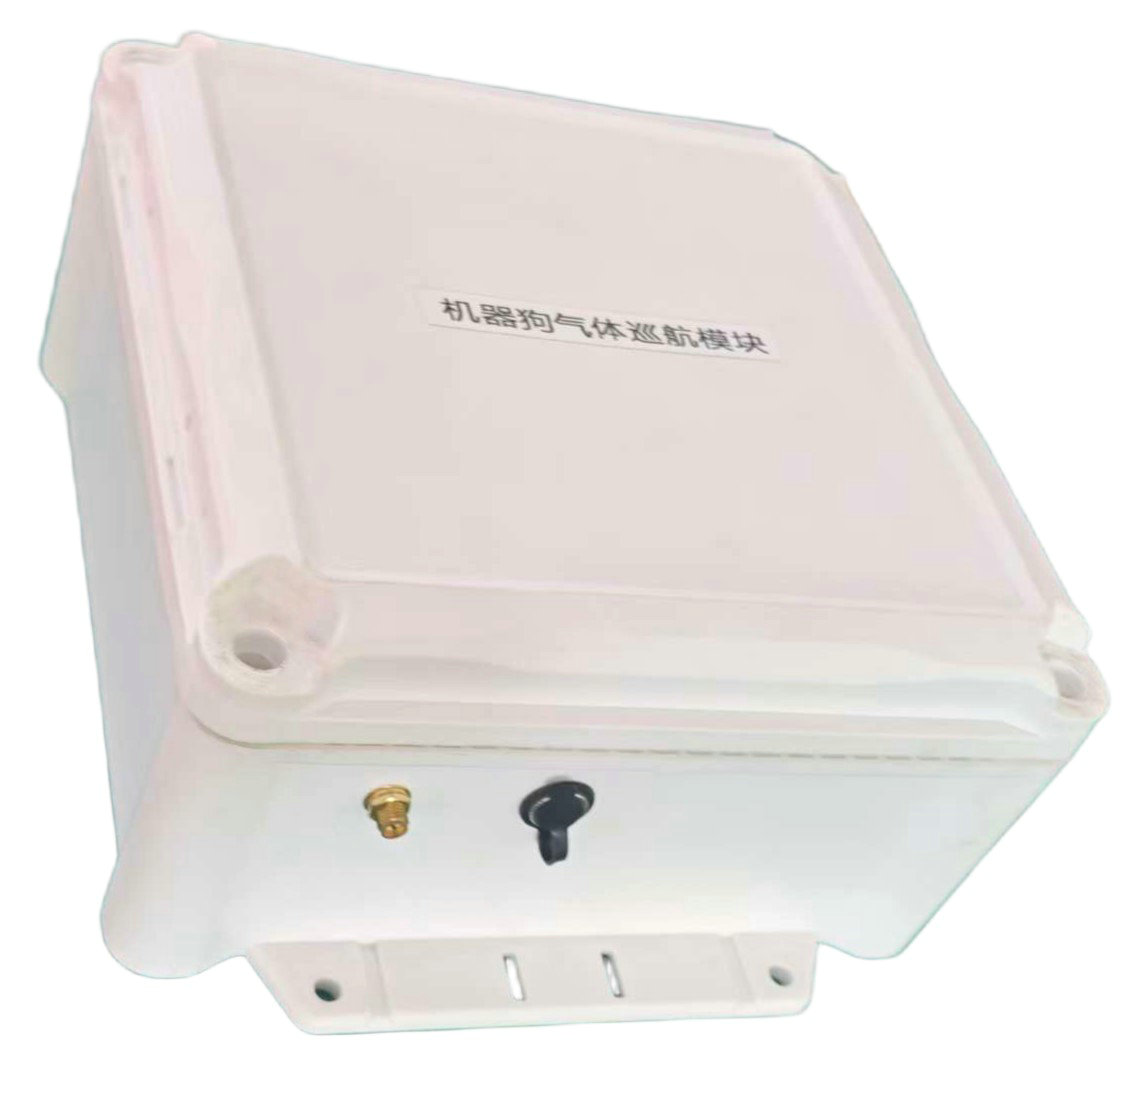
声学相机
精准捕捉泄露与目标声源信号
搭载高灵敏度麦克风阵列与自研声学成像算法,可在宽频段内捕捉环境噪声与目标声源信号,并以声像云图的形式呈现声源位置。即插即用的接口设计和低功耗运行特性,使其能够在狭小空间、长时间任务和多场景部署中保持稳定可靠。
小型化轻量设计:尺寸100mm100mm30mm,体积紧凑、重量轻,可轻松固定在设备上,也可集成到机器狗、第三方平台。
高性能麦克风阵列:配备168颗MEMS数字麦克风,结合波束成形技术,精准定位声源位置。
电力局放、气体泄露双版本:支持选配电力局放、管道气体泄露不同版本,适应不同场景使用需求。
精准定位设备故障:在设备故障早期阶段,精准监测识别异常声响。
高防护等级:防尘防水性能优异,防护等级可达IP66,适用于各类恶劣工业环境。
无缝对接集成:轻量化与标准化接口设计,可无缝集成到机器狗、轮式机器人、云台等多种载体平台,无人化巡检、远程云台监控场景均可快速部署。
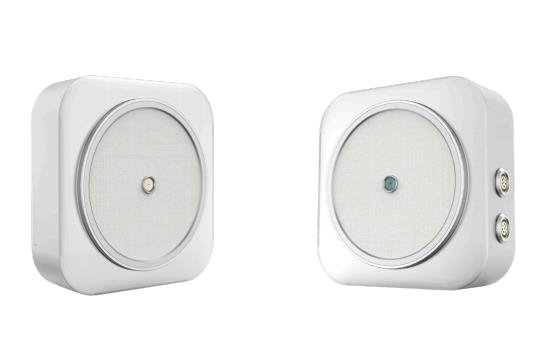
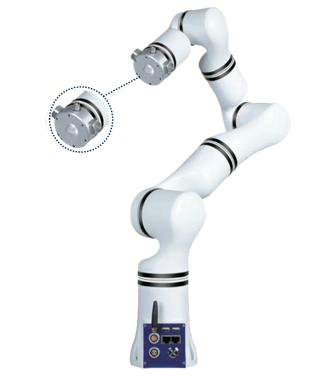
机械臂
多自由度灵活运转,精准完成抓取、搬运、操作等各类自动化作业
依托核心关节与运动控制技术,支持多种自由度构型灵活配置,适配配不同场景的高精度作业需求,可用于工业装配、科研实验、人机协作等场景,快速响应个性化设计。搭配标准化软件接口与开放开发平平台,能够高效集成自定义末端工具与智能算法,实现硬件到软件的全栈式定制。
模块化拓展
该四足机器人支持模块化拓展,拥有四种基础形态:基础本体形态为高性能四足移动底盘,是稳定可靠的运动基座,基础版四足机器人本体适配多场景移动需求;机械臂作业形态集成高精度机械臂,可完成抓取、操作类复杂精细作业;感知巡检形态融合多类传感器,搭载多传感器、双光云台,实现全天候环境感知、数据采集并精准捕捉环境异常;服务交互形态集成语音声光组件,搭载语音、声光报警模块,带来主动式人机服务体验,适配政务与运维服务。同时它提供按需选配的模块化上装配备,分为执行机构模块(机器臂、伸缩机构等)、巡检感知模块(气体传感器、声学相机、激光雷达、双光谱云台、3D 测绘、AI 视觉终端等)、联动控制模块(声光报警灯、远程喊话等)以及服务模块(语音交互、物流配送箱等),可灵活组合配置。
精度三维测绘与空间数字化
高密度点云实时采集
无GPS环境采用激光-视觉融合定位,精度达±3cm,边走边扫生成高密度点云,完整还原巷道、采场、边坡等大空间的几何形态与尺寸细节。
全场景三维实景建模
自动生成井下、露天及尾矿库立体模型,精准提取坡度、断面等关键参数,替代传统人工打点,效率较于人工大幅提升。
全域形变动态监测
多期模型叠加比对,自动识别岩体裂缝、巷道沉降等细微变化,,量化形变量与速率,弥补传统单点监测盲区,保障生产安全。
采掘工程数字化管控
自动核算开采量、剥采比、爆堆方量,动态监控采掘范围,辅助资源储量精细化管理与超层越界合规监管。
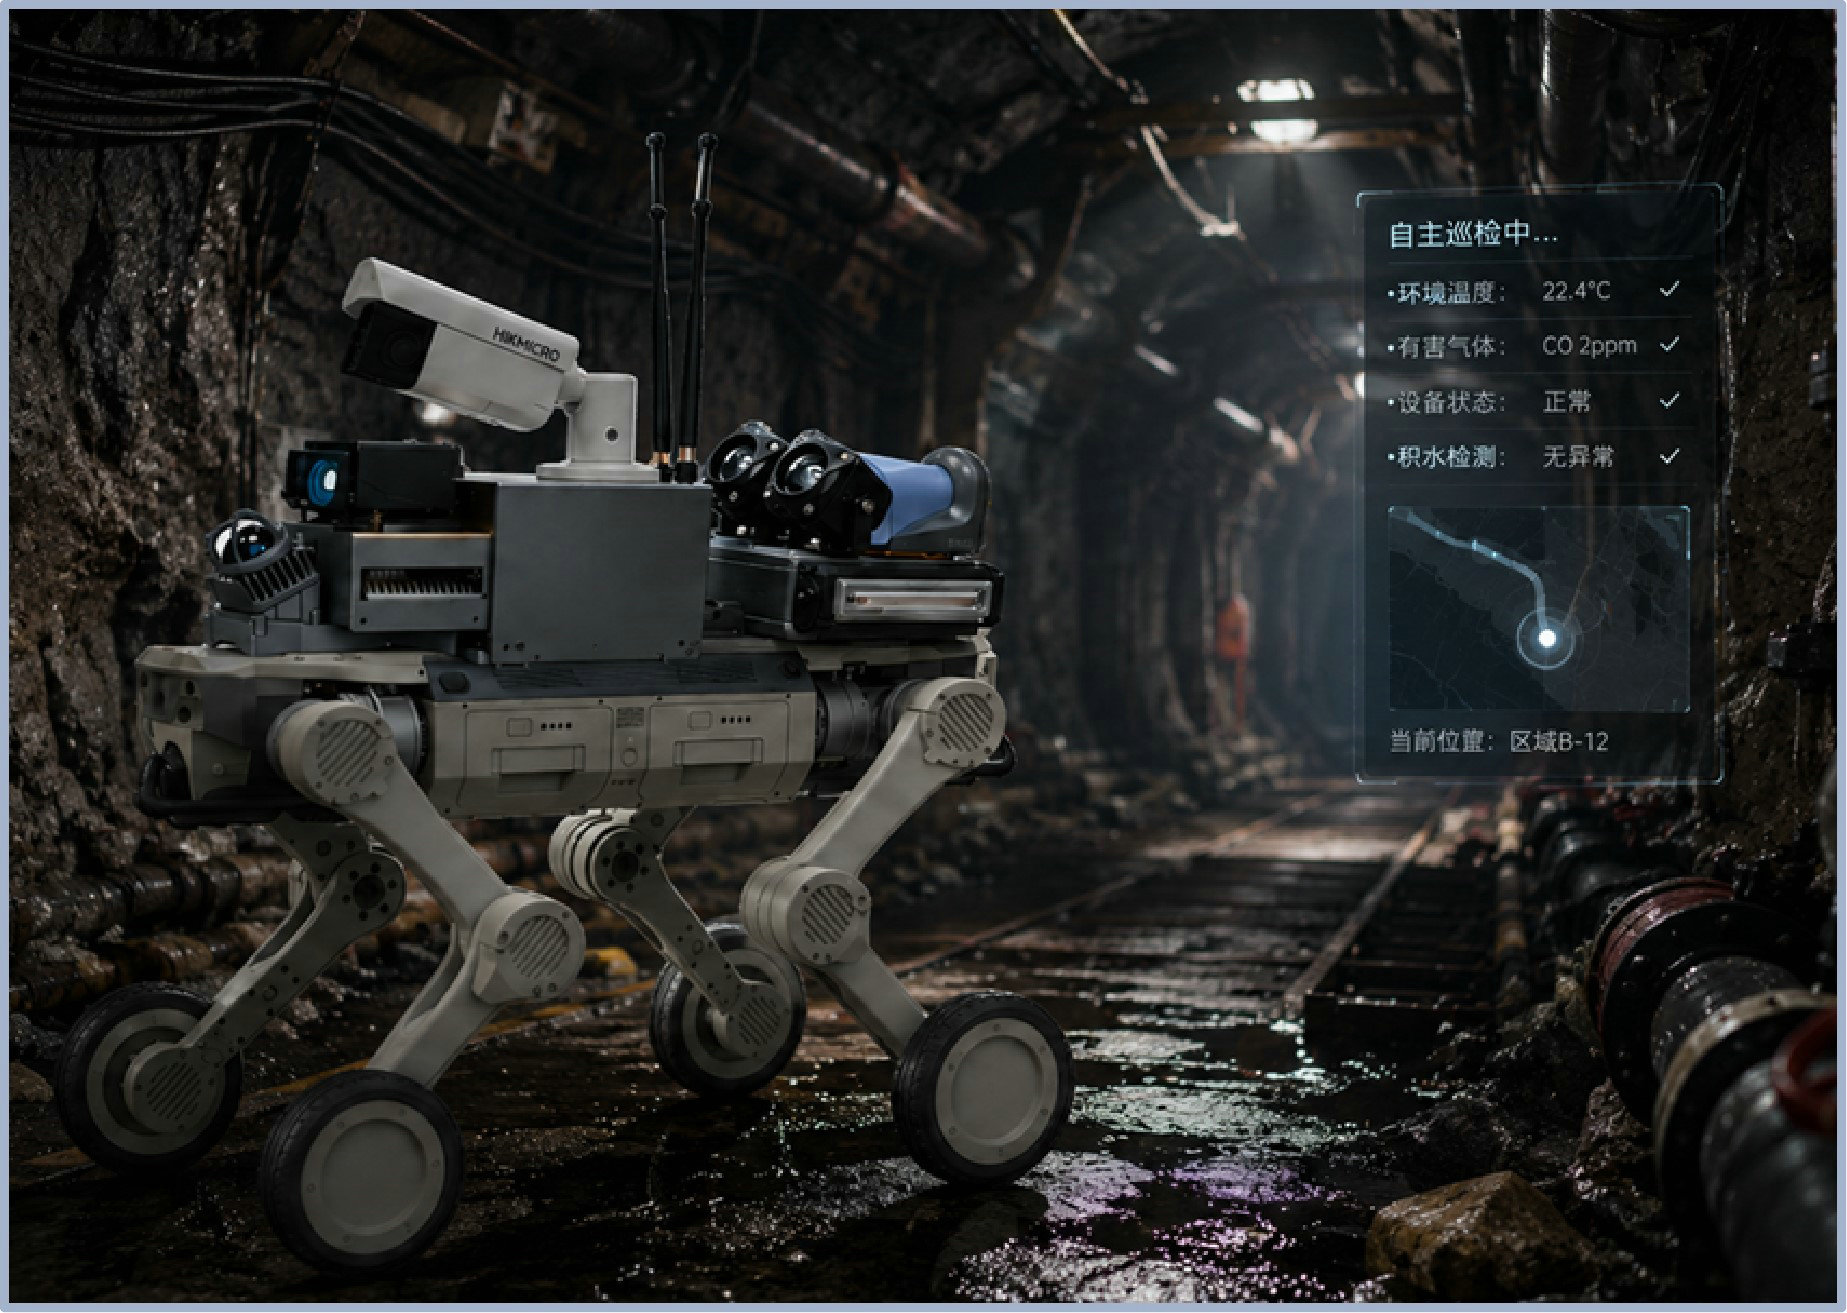
井下巷道全域安全巡检
依托铜锤M1四足机器人,搭载多类高精传感器与AI视觉算法,实现井下危险、狭窄、人迹罕至区域的自主化、常态化、精准化安全巡检,填补人工管控盲区。
环境参数全天候监测
集成甲烷、一氧化碳、粉尘等矿用传感器,实时采集环境数据,超标即时声光报警并回传平台,替代人工进入高风险区域采样,保障人员安全。
巷道结构安全巡查
利用AI视觉自动识别顶板开裂、锚杆脱落、喷层破损等隐患,可深入狭窄巷修区、废弃老巷等人员不便进入的区域,完成全覆盖结构排查。
管线与轨道专项巡检
自主巡查压风、供水、电缆线路线材破损;同时检测轨道变形、机械零件松动、传送带堵塞等运输隐患,保障基础管线与轨道安全。
作业行为合规管控
搭载矿山专属AI算法,精准识别未戴安全帽、违规动火、单人作业等不安全行为,识别准确率≥90%,作为固定监控的机动补充,实现动态行为监管。
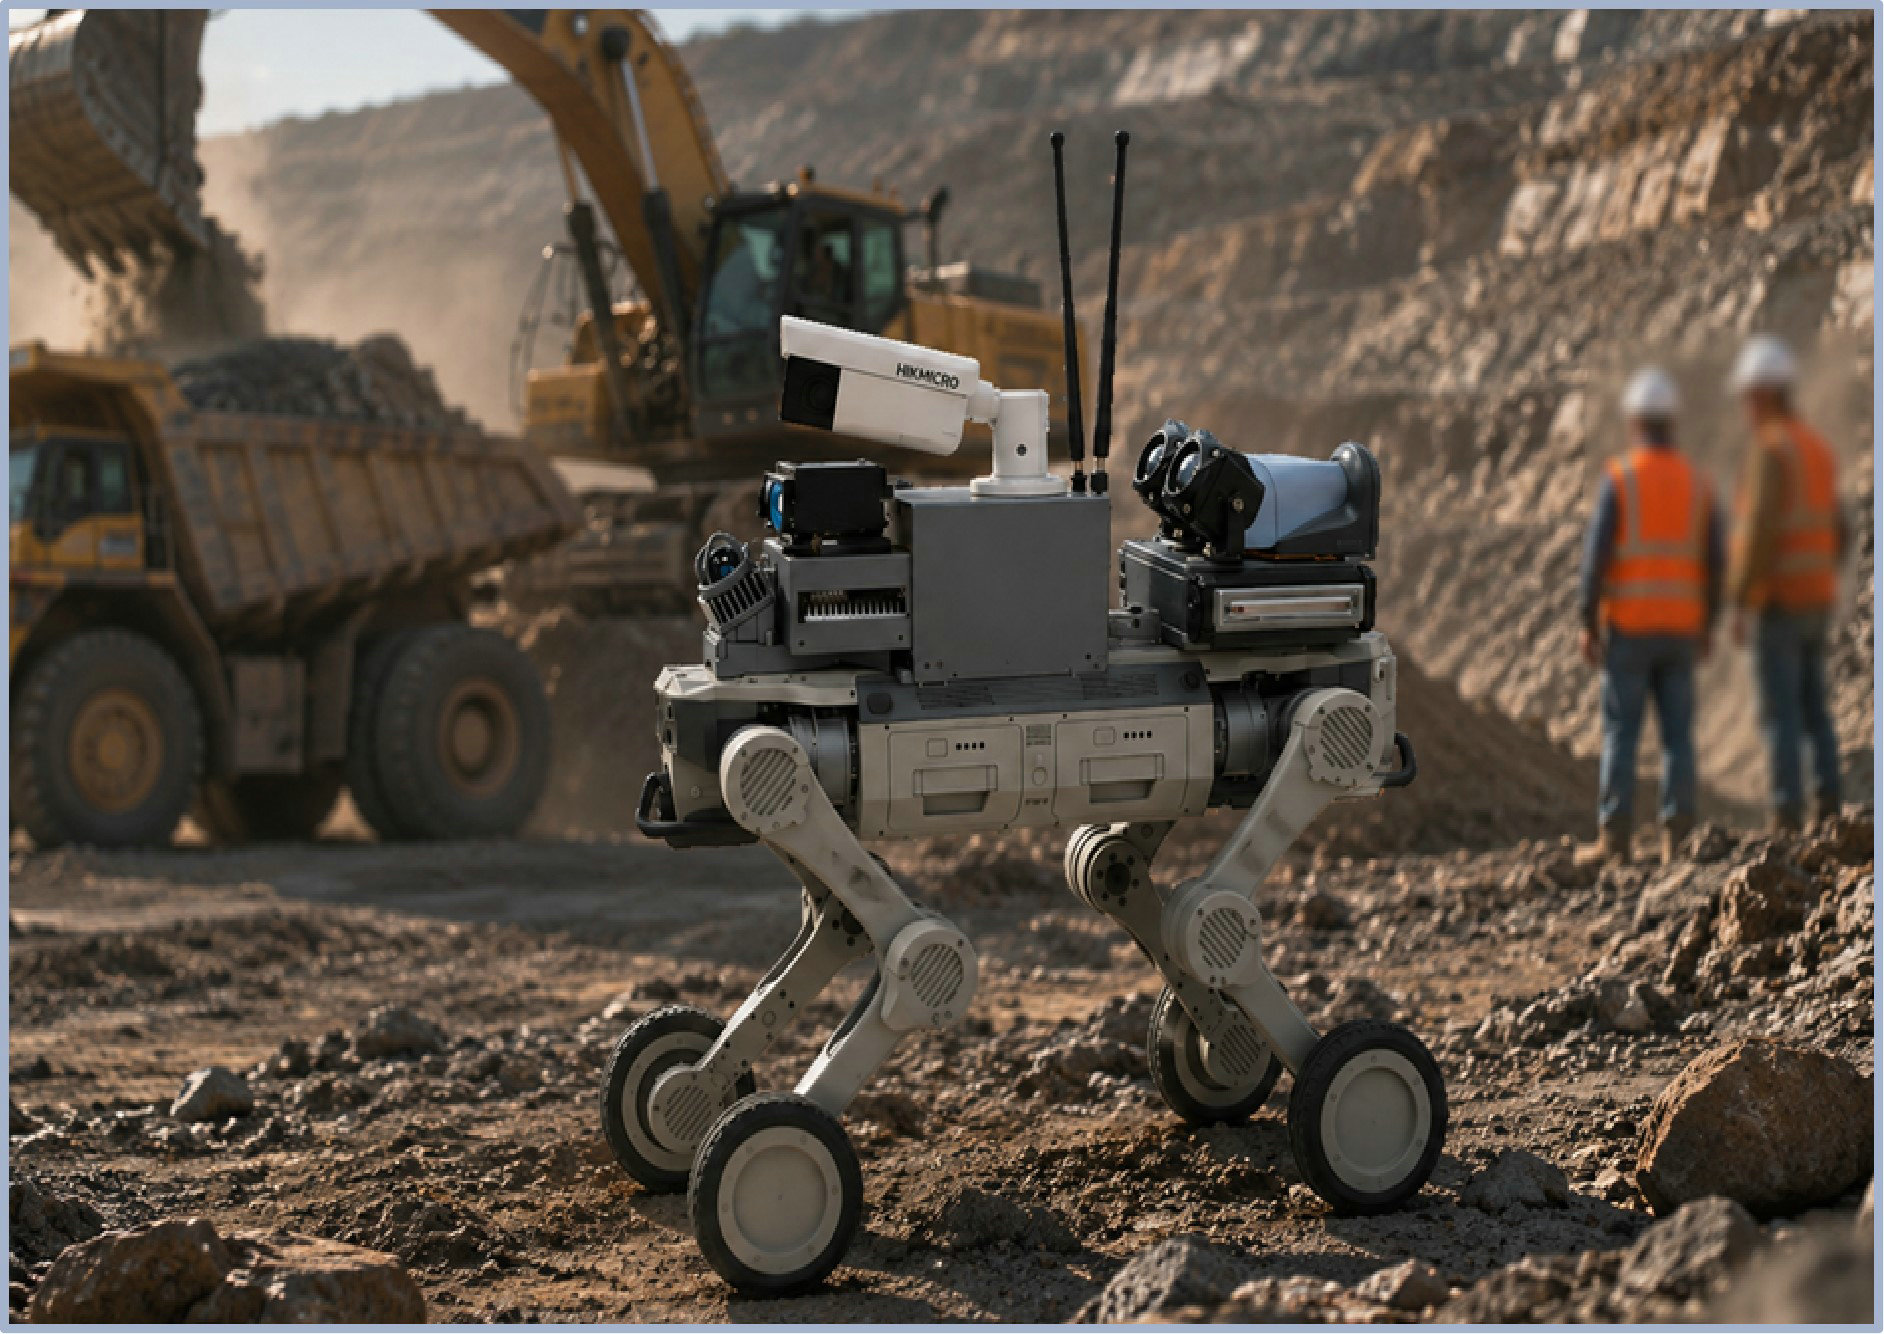
露天矿山专项巡检作业
依托轮足一体的地形适配能力,铜锤M1可高效完成露天矿山全区或巡检作业,替代人工完成高陡边坡等高危区域巡查,填补高风险作业空白。铜锤M1轮足机器人在复杂矿山环境中执行巡检任务,灵活适应各类复杂崎岖地形。
高陡边坡安全巡检
自主巡逻排查防护网缺失、破损等安全隐患;结合三维测绘定期监测边坡滑移趋势,提前预警滑坡风险,杜绝人工高危作业。
采场与排土场巡检
巡查采场作业面规范及设备状态,精准识别粉尘及有毒有害气体浓度,辅助现场实现标准化、精细化管理。
运输道路安全巡检
轮式模式高速行进,快速识别路面坑洼、落石、积水及护栏兰破损等隐患,保障矿区物流运输通畅,提升整体通行效率。
尾矿库专项巡查
沿坝体及排水系统自主巡查,识别水位超标风险;结合三维技术核算库容,全方位保障运行安全。
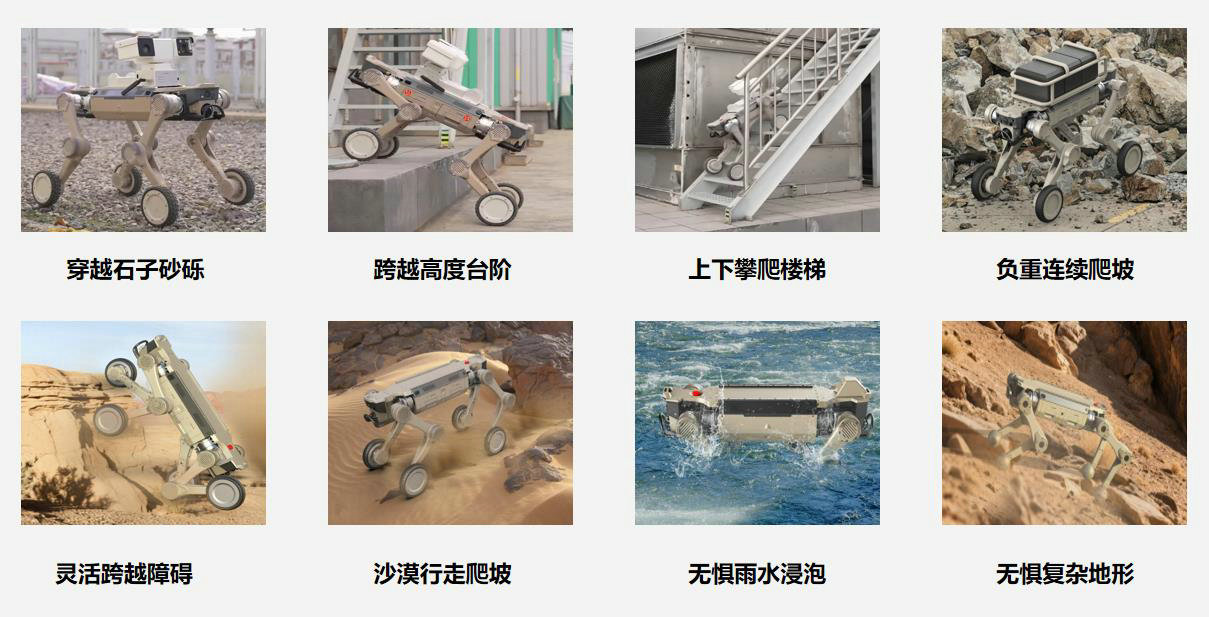
全域地形适应,适应各种复杂巡检环境
自主作业与系统协同能力
全地形自主通行
轮式/足式双模式自由切换,适配平坦与复杂地形;最大爬坡45°,垂直越障80cm,IP67防护等级完美适配井下高湿、高粉尘、淋水环境,保障极端工况稳定运行。
智能导航与任务调度
支持预设路线自主巡航,灵活配置巡检点位与频次;遇障自动绕行并重规划路径,支持远程接管;低电量自动归巢充电,实现7x24小时无人值守的全自动巡检作业。
多系统数据深度联动
巡检数据与影像实时回传管控平台,无缝对接安全监控、人员定位立、生产调度及隐患闭环系统,彻底打破数据孤岛,为矿山构建统一、实时、全面的安全态势感知能力。
多机全域协同作业
支持多台设备统一调度、分区并行作业,管控平台集中分配巡检任务并同步汇聚数据,高效覆盖大范围、多区域的矿区场景,实现全域化、立体化的智能巡检网络布局。
重点场所机电设备专项巡检
针对矿山核心机电场所,铜锤M1可替代人工完成高频次、标准化巡检,融合可见光识别与红外热成像技术,精准捕捉设备异常,提前排查故障隐患,保障生产系统连续稳定运行。
井下变电所/配电点巡检
可见光识别开关、仪表、指示灯及柜门状态;红外热成像检测母线、端子温度,精度达±0.5°C,精准预警过热、漏电风险,杜绝电气事故。
水泵房专项巡检
全天候监测水泵运行工况、管道阀门启闭及水位液位,智能识别路冒滴漏、异响等异常,保障井下排水系统无间断、安全可靠运行。
皮带运输廊道巡检
沿廊道自主行进,自动识别皮带跑偏、撕裂、托辊损坏及异物卡流带,同步核查沿线消防与防护设施完好性,消除输送环节安全盲点。
选矿/碎矿车间巡检
常态化巡查破碎、筛分、输送等关键设备,精准捕捉机械设备温度度异常、漏油及防护缺失隐患,为选矿全流程连续生产提供坚实保障。
应急处置与辅助救援
前置风险探测,筑牢矿山应急安全防线,以科技力量为救援争取黄金时间。
灾区环境快速侦测
事故后第一时间进入现场,快速侦测瓦斯浓度、温度与环境结构,实时回传现场画面,避免救援人员盲目涉险,为科学研判提供精准依据。
辅助被困人员搜寻
搭载专业生命探测载荷,在废墟与复杂环境中精准定位被困人员位置,实时回传生命体征信息,让救援行动有的放矢,大幅提升搜救成功率。
应急物资精准投送
依托30kg额定负载能力,向危险被困区域精准投送自救器、饮用水、急救药品及通信设备,打通"生命补给线”,为被困人员延续生存希望。
应急通信中继延伸
搭载通信中继模块,在事故导致基站损毁、信号中断的区域搭建临时通信链路,保障现场救援指挥指令畅通无阻,确保救援行动高效协同。
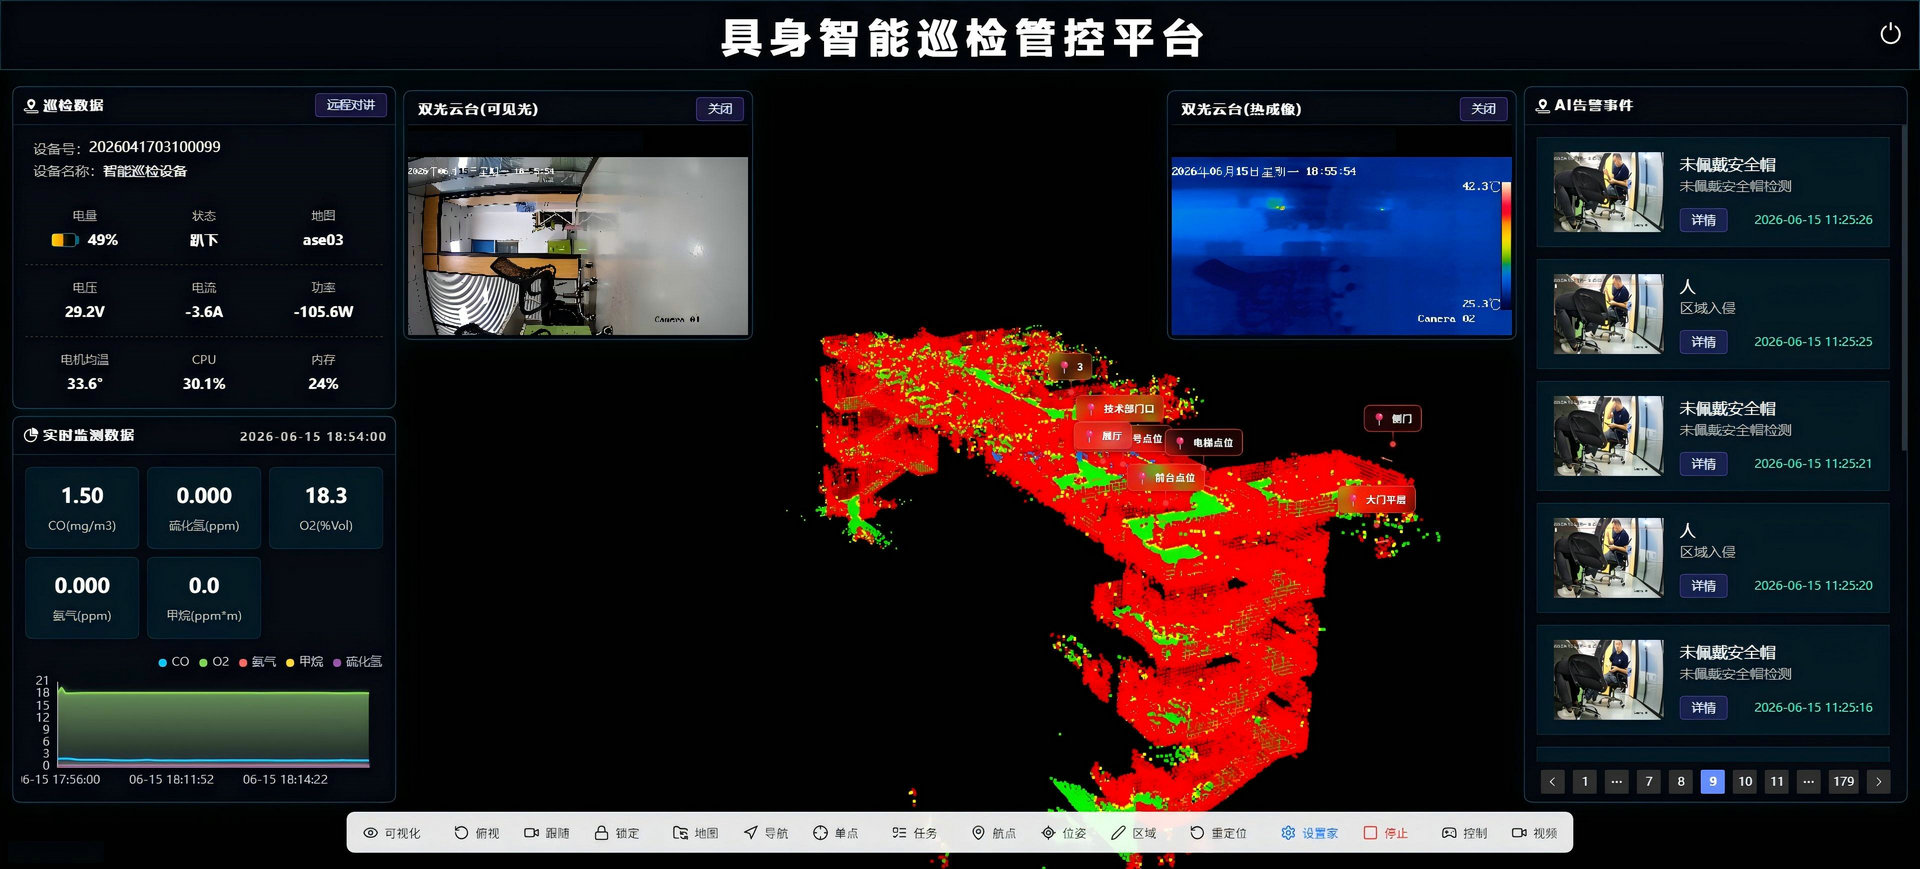
具身智能巡检管控平台
智能任务调度
自定义巡检路线、周期与内容,一键下发巡检任务,自动化执行。
多维数据展示
实时汇聚视频流、环境监测数据与设备状态,大屏可视化预警。
隐患闭环管理
支持隐患一键上报、智能分级预警,自动指派整改。
设备远程管控
远程监控机器狗实时状态,支持故障诊断与远程参数配置。
智能报表生成
自动汇总日/周/月巡检数据生成多维度报表。
开放平台集成
提供标准二次开发接口,可与三方系统平台无缝对接。