基建工程有限空间地空协同科研项目
某空地协同智能感知项目,采用无人机 + 四足机器狗的组合模式,补齐传统巡检测绘的感知短板。无人机负责露天区域大范围快速建模,四足机器人深入管道、地下硐室等受限空间采集数据;通过协同调度体系实现空地设备联动作业,统一融合多源异构感知数据,构建高精度三维数字底座,支撑施工进度管控、质量验收、安全监测与后期数字化运维,助力工程行业智能化、少人化升级。
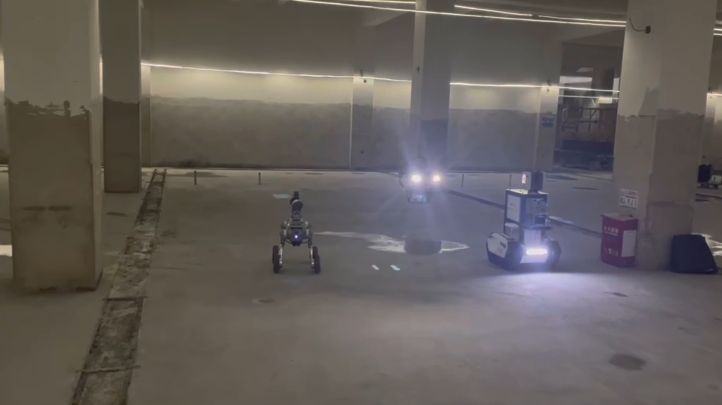
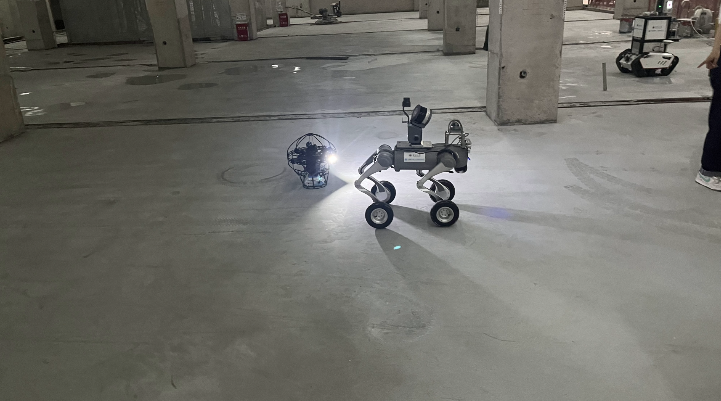

某空地协同智能感知项目,采用无人机 + 四足机器狗的组合模式,补齐传统巡检测绘的感知短板。无人机负责露天区域大范围快速建模,四足机器人深入管道、地下硐室等受限空间采集数据;通过协同调度体系实现空地设备联动作业,统一融合多源异构感知数据,构建高精度三维数字底座,支撑施工进度管控、质量验收、安全监测与后期数字化运维,助力工程行业智能化、少人化升级。