四足机器人环境监测项目
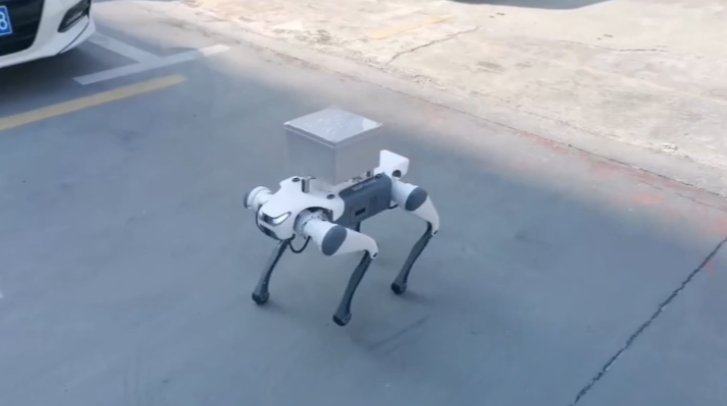
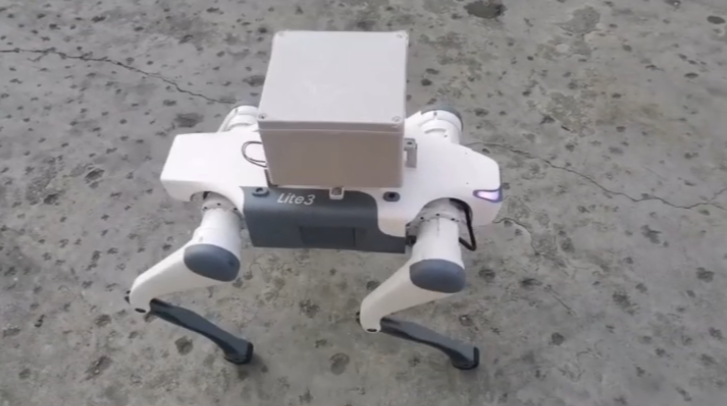
某院校搭建四足机器人环境监测教学、科研、应用一体化实训平台,针对传统教学缺少融合型实训载体、科研监测数据单一、教学内容与产业场景脱节等痛点,围绕复杂地形通行、多传感器稳定集成、开放二次开发、长效运维保障等技术难点开展落地攻关。平台以 12 自由度四足走航机器人本体、一体化多参数监测模组、边缘感知决策单元搭建硬件底座,依托多协议数据传输链路,面向跨专业实训教学、校园全域自主巡航监测、科研数据集采集三大方向提供支撑,打通从硬件控制、算法调试到场景应用的全流程实践通道。项目实现产教深度融合,既构建跨学科实训课程体系,培养学生工程实操与创新开发能力,也可完成校园 24 小时环境走航监测、污染物溯源研判,同时积累真实时空环境数据支撑前沿课题研究,形成教学赋能、科研创新、场景应用双向赋能的新模式,为智慧环境监测人才培养与校园数字化治理提供可落地样板。