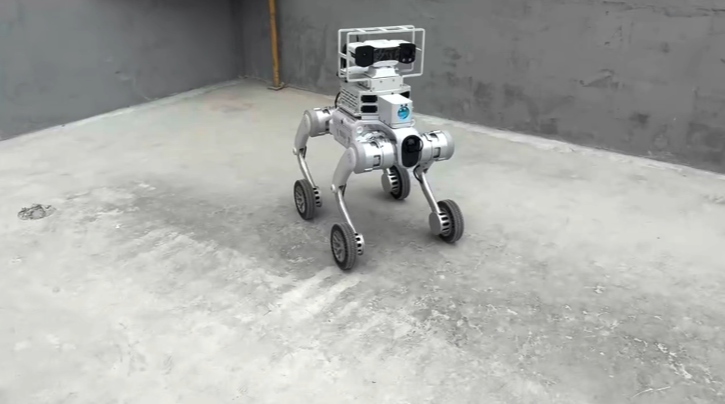
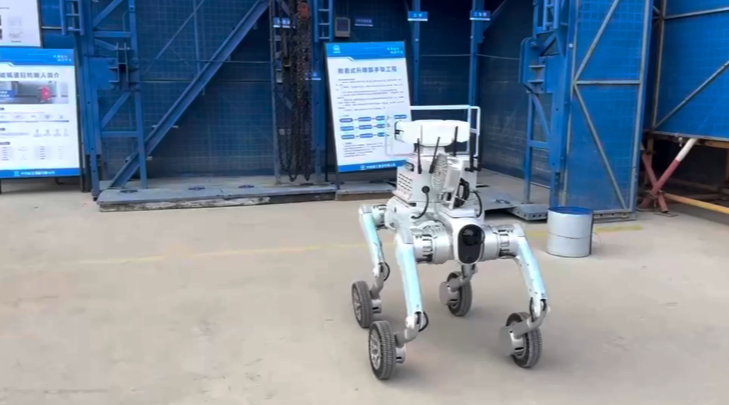
建筑施工巡检四足机器人项目
某建筑施工现场引入轮足四足巡检机器人搭配具身智能平台,针对工地人工巡检效率低、夜间盲区多、临边深坑等高危区域作业风险高、隐患上报滞后缺少数据留痕等痛点,构建感知层、平台层、应用层三级技术架构。系统依托可见光与热成像双光感知、激光雷达导航,实现 7×24 小时不间断自主巡航,可识别 6 类以上现场安全隐患,支持远程喊话、声光警示,告警推送延迟小于 30 秒。项目整体周期 10 周,分需求调研、采购备货、部署实施、验收培训四个阶段落地;上线后单次巡检仅需 20 分钟、全覆盖无盲区,巡检效率提升 12 倍,异常告警响应提速 480 倍,安全合规达标率提升至 99.5%,项目一次性验收通过,有效降低现场人员作业风险,实现工地安全巡检数字化闭环管控。